
Respuesta rápida
Los sensores inductivos de factor 1 están diseñados para proporcionar distancias de detección similares para metales específicos, reduciendo la variación de rango dependiente del material, común en los sensores inductivos estándar. Son útiles cuando una máquina debe detectar acero, aluminio, cobre o acero inoxidable sin cambios frecuentes de soporte. Los sensores inductivos estándar pueden seguir siendo una opción adecuada cuando el material objetivo es fijo y el margen de detección disponible es suficiente. El factor 1 no elimina las tolerancias de instalación, los efectos del tamaño del objetivo, la influencia de la temperatura ni los límites específicos del modelo. Seleccione el sensor utilizando las aleaciones reales, la geometría del objetivo, la distancia de operación asegurada, los requisitos de salida y el entorno de producción, y luego valide cada variante de producto en la peor posición permitida.
Conclusiones clave
• Los factores de corrección del material pertenecen a un diseño de sensor y una condición objetivo específicos.
• El factor 1 mejora la consistencia del material, pero no identifica el tipo de metal.
• La distancia de detección nominal no es automáticamente la distancia de funcionamiento garantizada.
• El montaje empotrado, la resistencia al campo magnético y las clasificaciones ambientales requieren comprobaciones por separado.
• Compare el margen de detección validado y el coste del ciclo de vida antes de estandarizar un modelo.
Por qué un cambio material puede perturbar una máquina estable
Un fabricante de maquinaria certifica un sensor de posición utilizando un soporte de acero. Meses después, el cliente introduce un soporte de aluminio con las mismas dimensiones nominales. El dibujo mecánico parece compatible, pero comienzan a producirse fallos de detección intermitentes. Los sensores inductivos estándar pueden responder a diferentes distancias según el metal, por lo que la sustitución del material puede reducir el margen de detección original.
Los sensores inductivos de factor 1 resuelven ese problema de adquisición. El ejemplo M12 publicado por Lanbao especifica una distancia nominal de 4 mm, pero una distancia garantizada de 0 a 3,06 mm. Su descripción de factor 1 abarca hierro, cobre, aluminio y acero inoxidable con una atenuación declarada inferior a ±10 %. [1] Estas cifras del fabricante demuestran por qué tanto la declaración del material como la región de funcionamiento garantizada requieren atención. Ni «4 mm» ni «Factor 1» por sí solos definen la distancia de instalación.
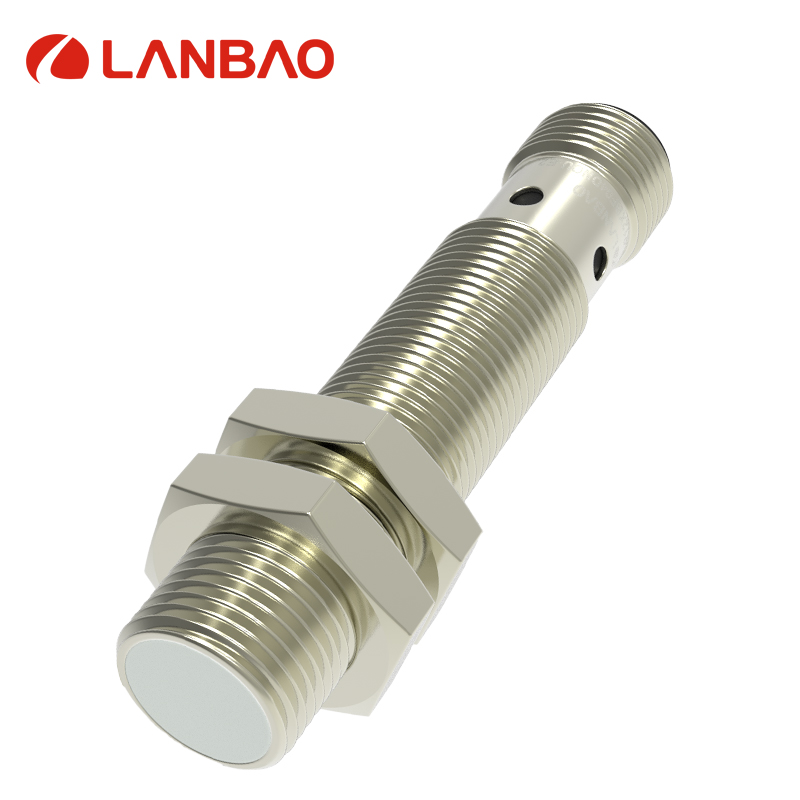
Figura 1. Imagen oficial del producto Lanbao M12 Factor 1. Compare la salida y el sufijo de conexión seleccionados con la lista de materiales publicada. Fuente.
Cómo responde la detección inductiva estándar al metal
Un sensor inductivo crea un campo electromagnético cerca de su superficie de detección. Un objeto conductor modifica el comportamiento de dicho campo, y la electrónica detecta el cambio resultante. La respuesta depende del diseño del sensor, así como de las propiedades electromagnéticas y la geometría del objeto. Tanto la conductividad como la permeabilidad magnética son importantes; simplemente describir un objeto como "metal" no es suficientemente preciso para su selección.
La distancia nominal se establece bajo condiciones de referencia definidas. Los fabricantes pueden proporcionar factores de corrección o reducción para otros materiales. Un factor inferior a uno indica una distancia menor en relación con la respuesta de referencia especificada. Este factor no es una propiedad universal del aluminio, el cobre o el acero inoxidable, independientemente del sensor.
Por ejemplo, un modelo inductivo estándar de Pepperl+Fuchs indica factores de reducción de 0,4 para el aluminio y 0,25 para el cobre. Estos valores ilustran la posible variación y no deben copiarse en las especificaciones de otro proveedor. La pregunta clave es qué factores se aplican al número de pieza exacto y al objetivo real.
Qué cambia el Factor 1 y qué deja sin cambios
Un diseño de factor 1 compensa el comportamiento dependiente del material, de modo que los metales indicados puedan detectarse aproximadamente a la misma distancia. La implementación varía entre fabricantes. Por ejemplo, la hoja de datos de un ifm Factor 1 indica un factor de corrección de uno para acero, acero inoxidable, latón, aluminio y cobre. Otro producto puede definir su lista de materiales y la variación permitida de forma diferente.
Por lo tanto, el factor 1 es una capacidad de diseño, no una garantía de igualdad perfecta en todas las condiciones. No implica un alcance ilimitado, una deriva nula ni un comportamiento idéntico para objetivos arbitrariamente pequeños. Tampoco convierte un sensor de presencia inductivo en un analizador de materiales. Una única señal de conmutación generalmente indica si el objetivo cumple la condición de conmutación, no qué aleación está presente.
| Problema de selección | Sensor inductivo estándar | Sensor inductivo de factor 1 |
| Gama de metales mixtos | Puede requerir factores de corrección de material. | Diseñado para un rango similar en los metales listados. |
| Blanco de acero fijo | A menudo un candidato sencillo | Puede aportar poco valor si no se necesita ningún otro beneficio. |
| Cambio de aleación | Requiere revisión y prueba de márgenes. | Aún requiere verificación de las aleaciones compatibles. |
| Objetivo pequeño o curvo | La geometría puede reducir el rango útil. | La geometría sigue siendo relevante. |
| Entorno de soldadura | Requiere una especificación de inmunidad explícita. | El factor 1 por sí solo no genera inmunidad. |
| Gestión de configuración | Los cambios sustanciales pueden requerir ajustes. | Puede simplificar una disposición de montaje común. |
Calcula la diferencia disponible antes de comparar precios.
Utilice un cálculo preliminar para identificar candidatos que no cumplen con los requisitos de margen. A modo de ejemplo, un sensor estándar tiene una distancia de referencia nominal de 8 mm y un factor de aluminio específico del modelo de 0,4. Al multiplicar, se obtiene aproximadamente 3,2 mm en condiciones de referencia similares. Esta es una estimación preliminar, no un límite de instalación garantizado.
Si la máquina permite que la separación objetivo aumente a 4,0 mm, ese candidato ya parece inadecuado sin un cambio de diseño. Un candidato con factor 1 y un rango verificado adecuado podría solucionar la deficiencia relacionada con el material. Como alternativa, un sensor estándar más grande, un soporte más cercano o un indicador de objetivo diferente podrían resolver la aplicación a un menor coste total.
A continuación, construya el conjunto mecánico. Supongamos que la holgura nominal es de 2,0 mm, la tolerancia del soporte añade 0,3 mm, la variación de la posición objetivo añade 0,4 mm y la excentricidad añade 0,2 mm. La holgura máxima ilustrativa es de 2,9 mm. En comparación con un límite garantizado publicado de 3,06 mm, la diferencia restante es de tan solo 0,16 mm. Este pequeño margen para movimientos, desgaste o diferencias de posición no modelados merece una revisión de ingeniería.
No aplique automáticamente la misma corrección dos veces. Pregunte si la indicación de distancia garantizada ya incluye los efectos del material, el voltaje, la temperatura y las tolerancias de fabricación. Si la documentación no es clara, solicite una aclaración por escrito y valide el rango previsto. Compruebe también la separación mínima para que la vibración o el desplazamiento excesivo impidan que el objetivo entre en contacto con la superficie de detección.
Coincidir con el tamaño del objetivo y las condiciones de montaje
Las distancias de detección publicadas suelen utilizar un objetivo definido. La página del Lanbao M12 identifica un objetivo de referencia de hierro de 12 × 12 × 1 mm. [1] Una cabeza de tornillo estrecha, una lámina delgada, una pestaña perforada o un tubo curvo no equivalen a esa placa de referencia. Un objetivo pequeño puede interactuar solo con una parte del campo, reduciendo la distancia de detección útil.
Registre la designación y las dimensiones exactas de la aleación. El acero inoxidable es una familia de materiales, y los procesos de producción pueden modificar su comportamiento magnético. Los recubrimientos y las capas superficiales también pueden alterar la separación efectiva o la respuesta al objetivo. Las muestras de prueba deben incluir los extremos de material y espesor aceptados, en lugar de solo la condición nominal del trefilado.
Los sensores empotrados están diseñados para montajes específicos con superficies metálicas circundantes. Los diseños no empotrados generalmente requieren mayor espacio libre alrededor de la superficie activa. Siga el plano de instalación del modelo seleccionado, incluyendo la protuberancia, las zonas libres y la separación con respecto a los sensores vecinos. Una correcta elección del material no puede compensar una instalación que distorsione el campo de detección.
Mantenga el comportamiento de conmutación separado de la distancia de detección.
La histéresis es la diferencia entre las posiciones de encendido y apagado. Ayuda a prevenir fluctuaciones rápidas en la salida alrededor de un umbral, pero también afecta la posición de liberación y el intervalo mínimo entre objetivos sucesivos. La repetibilidad describe la consistencia con la que el punto de conmutación regresa bajo condiciones definidas. Ninguna de estas especificaciones reemplaza la necesidad de un margen operativo suficiente.
Para una cinta transportadora de ejemplo, el paso objetivo es de 20 mm y la velocidad es de 1 m/s. El sensor detecta 50 objetivos por segundo. Esta frecuencia es solo el comienzo de una verificación de tiempo. Un objetivo de 2 mm ofrece aproximadamente 2 ms de tiempo de paso antes de considerar la geometría del campo, mientras que el sistema de control puede aplicar un filtro de entrada más largo que el pulso utilizable.
Mida los pulsos de salida reales a la velocidad máxima y verifique que el PLC los reciba. Compruebe tanto la activación como la desactivación, especialmente cuando los objetivos muy próximos entre sí puedan fusionarse en una señal continua. Una alta frecuencia de conmutación en el catálogo no garantiza que un objetivo corto, una disposición de montaje y una configuración del controlador específicos funcionen correctamente juntos.
Verificar la compatibilidad eléctrica y ambiental.
Seleccione un conector NPN o PNP que coincida con el circuito de entrada del PLC y confirme si se trata de un conector normalmente abierto o normalmente cerrado. Verifique la configuración de pines, la tensión de funcionamiento, la corriente de salida, la tensión residual y los límites de fuga, según corresponda. El tamaño de rosca y la forma del conector no garantizan la intercambiabilidad eléctrica.
Considere la resistencia al campo magnético como un requisito de rendimiento independiente. La soldadura, el calentamiento por inducción y los conductores de alta corriente pueden generar condiciones que exigen una validación específica. Asimismo, la clasificación IP describe la protección de la carcasa bajo pruebas específicas; no establece la resistencia a todos los refrigerantes, productos químicos de limpieza, virutas calientes o procesos de lavado a alta presión.
Defina el entorno operativo en la ubicación del sensor en lugar de basarse únicamente en la temperatura ambiente. Un sensor cerca de un elemento calefactado puede experimentar una temperatura diferente a la del armario de control. Incluya la flexibilidad del cable, el alivio de tensión, la vibración y el acceso para mantenimiento en el análisis de selección. El cable o conector puede convertirse en el punto de fallo práctico incluso cuando la electrónica de detección sigue funcionando correctamente.
Realizar una prueba de calificación de metales mixtos
Cree una matriz de pruebas que refleje las variantes de producto lanzadas. Las comprobaciones sugeridas a continuación constituyen un plan de cualificación de la aplicación, no una afirmación de que una norma específica exija estas cantidades de muestras o umbrales de aceptación.
| Variable de prueba | Cobertura de prueba sugerida | Liberar pruebas |
| Material | Cada aleación aprobada y variación del proveedor | Margen de cambio por material real |
| Geometría objetivo | Área mínima, espesor mínimo, curvatura máxima | Objetivo con peor rendimiento verificado |
| Espacio de instalación | Posiciones mínimas, nominales y máximas de la pila | Detección sin contacto y fiable |
| Movimiento | Arranque, nominal, velocidad máxima, espaciado mínimo | Recuento de captura de pulsos y detecciones fallidas |
| Ambiente | Temperaturas extremas e interferencias previstas | Funcionamiento estable con condiciones registradas |
| Reemplazo | Varias unidades y un intercambio de mantenimiento realista | Reproducibilidad de la configuración y los soportes |
1. Congele el modelo del sensor, la revisión del dibujo, la salida y la posición de montaje.
2. Mida las distancias de activación y liberación para cada objetivo representativo.
3. Repita las mediciones para cuantificar la variación en lugar de registrar un único desencadenante exitoso.
4. Ejecute el movimiento de producción y capture la señal en el controlador.
5. Investiga los fallos cambiando un factor a la vez.
6. Libere el modelo solo después de que se cumplan los márgenes y los plazos acordados.
Conserve las observaciones sobre fallos en el informe. Una prueba en la que se eliminaron todos los objetivos difíciles hasta que el sensor superó la prueba no constituye una cualificación representativa. Si un cambio de soporte resuelve el problema, repita las pruebas afectadas y actualice el plano de instalación para que las máquinas posteriores reciban la misma geometría.
Tomar decisiones en función del costo del ciclo de vida y las necesidades de estandarización.
Para un objetivo fijo de acero con un amplio espacio libre y condiciones estables, un sensor inductivo estándar puede ser totalmente adecuado. Para una plataforma que admite múltiples variantes de metal, el Factor 1 puede reducir los cambios de configuración, la complejidad de las piezas de repuesto y el riesgo de que un reemplazo se instale a la distancia incorrecta. El beneficio económico depende del flujo de trabajo específico.
Utilice un modelo de costos ilustrativo en lugar de asumir que una prima siempre se amortiza. Si una opción de sensor añade 20 unidades monetarias en 20 posiciones de detección, la prima del hardware es de 400. Si realmente evita cuatro cambios de una hora, valorados internamente en 150 por hora, el beneficio modelado es de 600 antes de los costos de implementación y validación. Estos son datos hipotéticos, no precios de proveedores ni ahorros prometidos.
Para una evaluación de Lanbao, consulte la página del Factor 1 del M12 y solicite los datos de instalación y aplicación confirmados para el número de pieza seleccionado. La solicitud de cotización debe incluir la matriz objetivo, la configuración de la separación, los requisitos eléctricos, la sincronización, el entorno y la evidencia de prueba necesaria. Esta información permite al proveedor proponer una solución sólida en lugar de cotizar únicamente en función del diámetro.
Preguntas frecuentes
¿El factor 1 significa exactamente la misma distancia para cada metal?
Esto significa que el sensor está diseñado para ofrecer una respuesta similar en los metales especificados. Verifique la variación permitida, el objetivo de referencia y las condiciones de funcionamiento. No garantiza una detección idéntica para cada aleación, espesor o forma.
¿Puede un sensor inductivo estándar detectar aluminio?
Muchos modelos pueden hacerlo, pero la distancia útil puede ser menor que la del objetivo de acero de referencia. Utilice los datos exactos del modelo de aluminio y verifique la pieza real con la máxima separación de instalación.
¿Factor 1 es siempre la mejor opción de compra?
No. Una aplicación estable que utilice un solo material podría beneficiarse poco de la compensación de materiales. Compare el margen de detección, las limitaciones de montaje, la compatibilidad eléctrica, las pruebas de fiabilidad y el coste del ciclo de vida de la máquina en cuestión.
¿Pueden los sensores del Factor 1 distinguir el cobre del acero?
Un sensor de conmutación convencional de factor 1 está diseñado para detectar diferentes metales de forma consistente, no para identificarlos. La clasificación de metales requiere un sistema de detección diseñado y validado específicamente para la discriminación de materiales.
¿Puedo instalar un sensor de 4 mm con una separación de 4 mm?
No se base únicamente en el valor nominal. Utilice la distancia de operación garantizada especificada y tenga en cuenta la geometría del objetivo y las variaciones mecánicas. Una instalación nominal en el límite del alcance deja poco o ningún margen práctico.
¿Son todos los sensores Factor 1 adecuados para su uso cerca de equipos de soldadura?
No. Verifique la inmunidad explícita al campo magnético, la protección contra salpicaduras de soldadura, los límites de temperatura y la idoneidad del cable. Valide el sensor con el proceso de soldadura en funcionamiento, ya que la compensación de material es una función independiente.
¿Qué debe incluir una solicitud de cotización para la detección de metales mixtos?
Incluya cada aleación, tamaño y espesor objetivo, tolerancias de separación, planos de montaje, velocidad, espaciado objetivo, tipo de entrada PLC, fuente de alimentación, conector y entorno. Solicite al proveedor que identifique el objetivo en el peor de los casos y justifique el margen operativo propuesto.
Fecha de publicación: 11 de noviembre de 2026